已清关发往美国、欧洲、俄罗斯、印度与澳洲 CE / FCC / RoHS / UN38.3 自行办理 回复时间 1 个工作日
Morphobot / M4 — 多模态移动机器人, 两栖与多模态机器人 from United States
图片来源: Caltech / Northeastern University
两栖与多模态机器人 产地: United States 科研平台

Morphobot / M4

多模态移动机器人

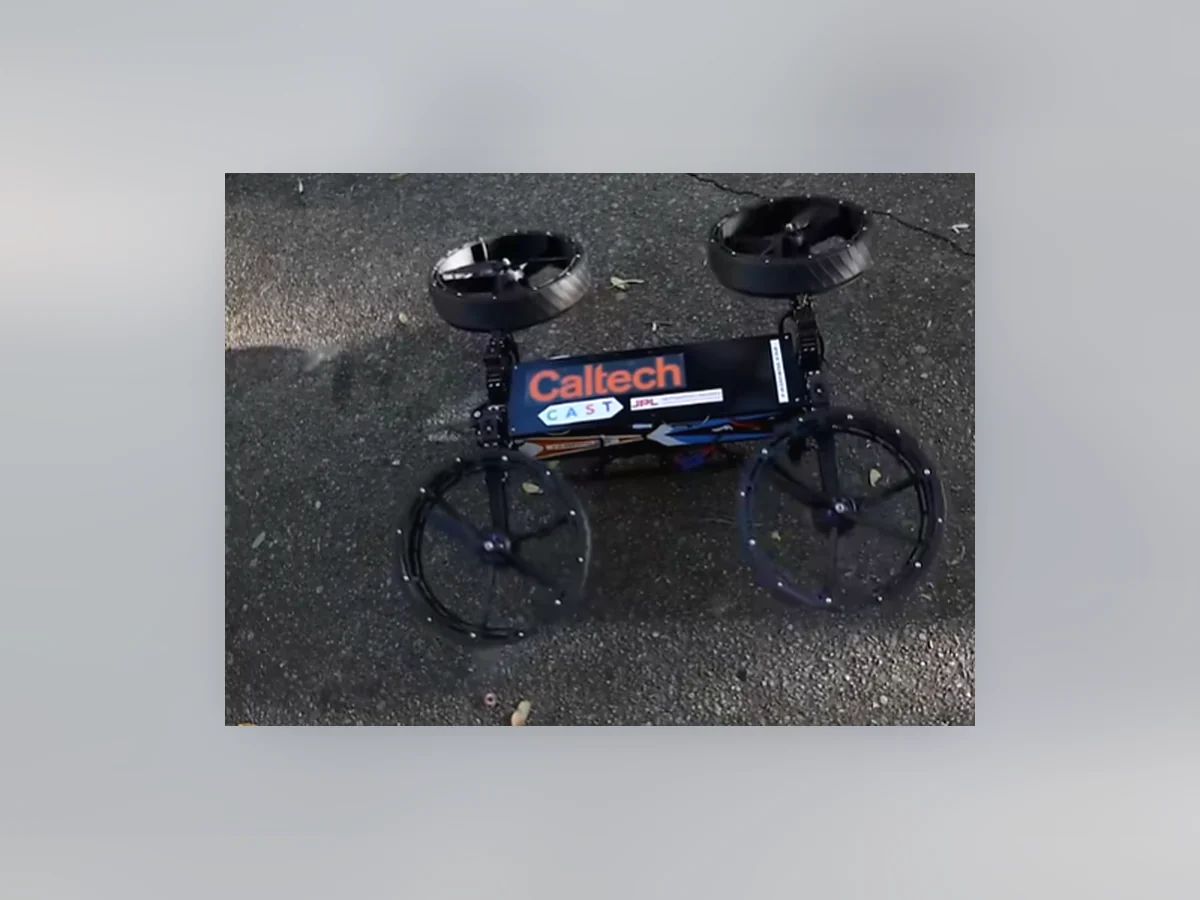
Morphobot 是加州理工学院与东北大学联合研发的多模态移动平台。四足机身配有四条轮腿式肢体,可在行走、爬行、滚动、翻滚与飞行等 8 种运动模式之间切换,因为每条肢体末端都是一只涵道风扇,可分别充当轮子、足或机翼。机器人长约 70 cm、高约 35 cm、重约 6 kg,并能够在无外部引导的情况下自主规划多模态路径。相关成果于 2024 年 6 月发表于 Nature Communications。

核心能力

  • 单机可切换 8 种运动模式
  • 轮腿式肢体可作为轮子、足、涵道风扇或机翼
  • 全自主多模态路径规划
  • 成果发表于 Nature Communications
尺寸
约 70 cm(长)× 35 cm(高)
重量
约 6 kg
运动模式
8 种:行走、爬行、滚动、翻滚、飞行等
规划
全自主多模态路径规划

本站不公开价格。配置、认证与数量都会影响最终数字,因此我们按你的实际需求报价。
技术参数

厂商标称数据
尺寸约 70 cm(长)× 35 cm(高)
重量约 6 kg
运动模式8 种:行走、爬行、滚动、翻滚、飞行等
规划全自主多模态路径规划
论文Nature Communications,2024 年 6 月
作者Alireza Ramezani(东北大学)、Morteza Gharib(加州理工)

研发 / 制造方

California Institute of Technology / Northeastern University

我们为寻源与出口合作方。本产品由上述机构研发与制造,我们并非生产厂家。

采购提示

属于技术参考平台。适合航天、搜救与农业无人机方向寻求技术授权或联合开发多模态运动的团队。

关键词

multi-modalamphibiousflightresearchCaltechNature Communications

对这台设备感兴趣?

发来你的需求,我们会确认供货情况、交期,以及针对你的市场需要准备哪些文件。