图片来源: Fraunhofer IML
两栖与多模态机器人
产地: Germany
原型 / 研发阶段
evoBOT
自平衡自主搬运机器人
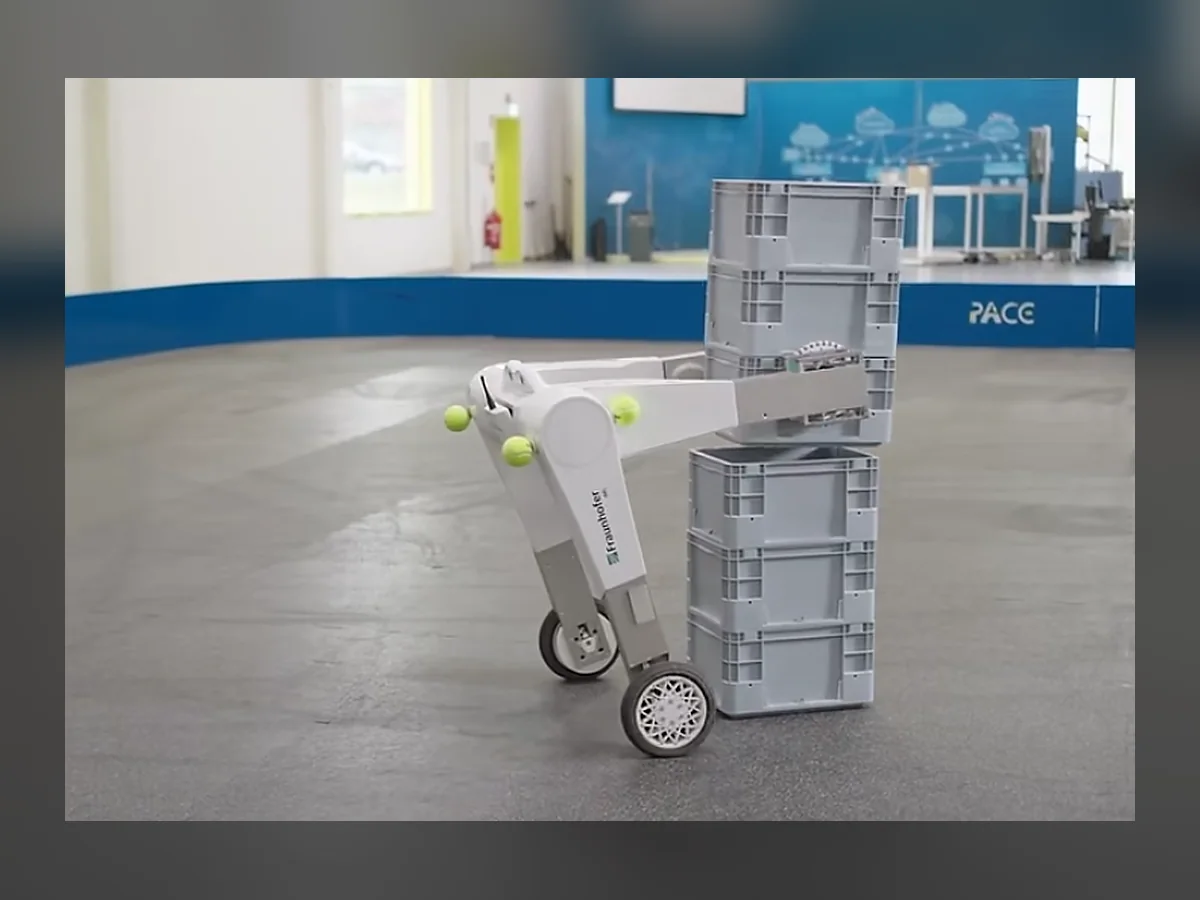
evoBOT 由德国弗劳恩霍夫物流研究所(IML)研发的自主搬运机器人。其倒立摆平衡设计让双轮底盘在满载状态下仍可自行保持直立,无需支撑脚或辅助轮,并可搭载机械臂完成取放作业。该平台已在慕尼黑机场的货运现场实测中验证,包括危险品搬运与飞机装卸辅助等场景。
核心能力
- 倒立摆自平衡底盘
- 双轮 + 机械臂一体化构型
- 最大载重 100 kg
- 已在机场货运现场实测
运动方式
双轮差速,倒立摆自平衡
载重
最大 100 kg
机械臂
集成单臂
典型应用
厂内物流、危险品运输、飞机装卸
本站不公开价格。配置、认证与数量都会影响最终数字,因此我们按你的实际需求报价。